
autonomous-driving
本站收录 39 个带「autonomous-driving」标签的 AI 开源项目
 carlaCARLA 是一个开源的自动驾驶研究模拟器,基于 C++ 和虚幻引擎构建,提供高保真的城市环境、车辆动力学、传感器模拟(如摄像头、激光雷达)以及交通流控制。它解★ 14,443
 Awesome-World-ModelAwesome-World-Model 是一个面向自动驾驶(并延伸至机器人等领域)的世界模型论文与资源合集。它把散落在 arXiv、会议和工程博客里的世界模型相★ 2,267
 mrptMRPT(Mobile Robot Programming Toolkit)是一套面向移动机器人与自动驾驶的 C++ 开源工具库,提供从底层数据结构到完整算法模★ 2,164
 alpamayoalpamayo 是 NVIDIA 开源的 10B 参数推理型 VLA(视觉-语言-动作)模型,专为自动驾驶设计。它把驾驶轨迹预测与 Chain-of-Caus★ 2,030
 Awesome-World-ModelsAwesome-World-Models 是一个围绕“世界模型”主题的论文与资源合集,系统整理了世界模型的定义、发展脉络,以及它在通用视频生成、具身智能和自动驾★ 2,027
 Awesome-Interaction-Aware-Trajectory-Prediction这是一个聚焦交互感知轨迹预测(Interaction-Aware Trajectory Prediction)的精选资源合集,主要服务于自动驾驶、机器人导航与行★ 1,693
 AutonomousVehicleControlBeginnersGuide本项目是面向自动驾驶控制算法初学者的开源技术指南,提供Python示例代码和配套文档,系统讲解车辆控制、定位、建图、标定、目标检测等核心模块。它解决初学者入门门★ 1,656
 DriveLMDriveLM 是一个面向自动驾驶的视觉问答(VQA)基准与数据集,源自 ECCV 2024 Oral 论文。它提出用图结构组织驾驶场景中的视觉问答,将感知、预★ 1,347
 alpasimAlpaSim 是一个面向端到端自动驾驶策略研发与测试的开源仿真平台。它要解决的核心问题是:端到端自动驾驶模型(从传感器输入直接输出控制指令)在真实道路上训练和★ 1,248
 awesome-3d-4d-world-models这是一个关于3D和4D世界建模的综述性资源列表,收录了TPAMI 2026论文《3D and 4D World Modeling: A Survey》中引用的相★ 993
 vision_pilotvision_pilot 是一个免费且完全开源的 L2 级高级驾驶辅助系统(ADAS)软件栈,采用端到端人工智能技术驱动。它旨在为开发者、研究人员和汽车爱好者提★ 905
 VistaVista是一个面向自动驾驶的通用世界模型,来自NeurIPS 2024。它解决的核心问题是:自动驾驶系统如何在没有标注数据的情况下,预测和想象未来的驾驶场景。★ 901
 Autopilot-NotesAutopilot-Notes 是一个自动驾驶技术学习笔记项目,以解析各模块知识点、整合行业优秀解决方案为核心,帮助作者及读者系统掌握自动驾驶相关技术。内容覆盖★ 836
 DriveAGIDriveAGI 是一个基于 CVPR 2024 Highlight 论文 GenAD 实现的开源自动驾驶预测模型。它旨在通过大规模视频数据预训练一个通用的驾驶★ 807
 MagicDrive-V2MagicDrive-V2 是 ICCV 2025 论文的官方实现,面向自动驾驶场景的高分辨率长视频生成模型。它解决现有驾驶视频生成模型在分辨率、时长和可控性上★ 727
 EmerNeRFEmerNeRF 是一个基于 PyTorch 的神经辐射场(NeRF)实现,通过自监督学习将动态场景分解为静态背景、动态物体和不可见区域三个空间-时间分量。它解★ 641
 Cosmos-Drive-DreamsCosmos-Drive-Dreams 是一个基于世界基础模型(World Foundation Models)的可扩展合成驾驶数据生成项目。它利用 NVIDI★ 544
 awesome-vla-for-ad这是一个聚焦视觉-语言-动作模型(VLA)在自动驾驶领域应用的精选资源列表,系统梳理了该方向从过去到未来的研究脉络。项目解决了自动驾驶领域研究者难以快速获取VL★ 483
 OpenDWMOpenDWM 是一个专注于自动驾驶场景的开源世界模型代码库,提供从训练、推理到评估的完整工具链,并附带预训练权重。它基于扩散模型和视频生成技术,旨在解决自动驾★ 422
 EponaEpona 是 ICCV 2025 收录的自动驾驶世界模型官方实现,基于自回归扩散模型生成未来视频帧。它解决自动驾驶中预测未来场景的难题,核心能力是给定当前观测★ 389
 CarDreamerCarDreamer 是一个基于世界模型(World Model)的自动驾驶研究平台,构建在 CARLA 模拟器之上。它旨在解决自动驾驶中模型训练成本高、泛化能★ 375
 Awesome-Multimodal-LLM-Autonomous-Driving这是一个聚焦多模态大语言模型(MLLM)在自动驾驶领域应用的精选资源列表,源自WACV 2024综述论文。项目系统梳理了该交叉方向的研究进展,包括数据集、模型架★ 311
 panaceaPanacea 是 CVPR 2024 的官方实现,专注于自动驾驶场景的全景可控视频生成。它解决自动驾驶仿真中数据稀缺和场景覆盖不足的问题,能够生成多摄像头、全★ 263
 WorldLensWorldLens 是一个面向自动驾驶世界模型的全面评测框架,由 CVPR 2026 Oral 论文提出。它旨在解决当前驾驶世界模型评估标准单一、缺乏真实世界关★ 253
 DriveBenchDriveBench 是一个面向自动驾驶场景的视觉语言模型(VLM)评测基准,源自 ICCV 2025 论文。它系统性地从可靠性、数据和指标三个维度,评估 GP★ 252
 DrivingWorldDrivingWorld 是一个面向自动驾驶场景的世界模型构建项目,基于视频 GPT 架构生成驾驶视频。它解决的问题是:自动驾驶系统需要预测和理解未来道路场景,★ 245
 FM-AD-SurveyFM-AD-Survey 是一个持续更新的综述论文仓库,专注于大型基础模型(Foundation Models)在自动驾驶场景生成与分析中的应用。它系统收集和整★ 238
 GenAI4ADGenAI4AD 是一个系统梳理生成式人工智能(GenAI)在自动驾驶全栈中应用的开源项目。它并非一个可直接运行的模型,而是一份深度综述与知识图谱,覆盖从感知、★ 233
 LiDARCrafterLiDARCrafter 是一个基于 LiDAR 序列的动态 4D 世界建模框架,由 AAAI 2026 Oral 论文提出。它解决的是从稀疏、无序的 LiDA★ 203
 alpamayo-recipesalpamayo-recipes 是 NVIDIA Alpamayo 的开发者中心,面向自动驾驶与物理 AI 场景,提供一整套可直接运行的模型配方。它解决的核心★ 193
 ReSimReSim 是一个面向自动驾驶的可靠世界模拟器,基于扩散模型生成高保真视频,用于仿真测试和场景理解。它解决了自动驾驶中真实世界数据稀缺、边缘场景难以覆盖的问题,★ 192
 VideoActionModelVideoActionModel 是自动驾驶视频生成建模的官方实现,包含 VaViM 和 VaVAM 两个核心模型。它解决的是自动驾驶中通过视频生成来学习世界模★ 171
 OccAnyOccAny 是一个面向城市级 3D 占用预测的统一框架,旨在解决传统模型在多样化和非受限城市场景中泛化能力不足的问题。它通过整合 SAM2/SAM3、MUSt★ 164
 Awesome-Embodied-AI-Safety这是一个关于具身AI安全领域的综述性开源项目,汇集了500多篇相关论文,系统梳理了具身AI在感知、认知、规划、交互和智能体系统等层面面临的风险、攻击与防御方法。★ 144
 awesome-object-detection-datasets这是一个精选公共目标检测与识别数据集的资源列表,旨在帮助研究者和开发者快速找到适合自己任务的数据集。项目按类别整理了数十个公开数据集,涵盖通用目标检测、行人检测★ 144
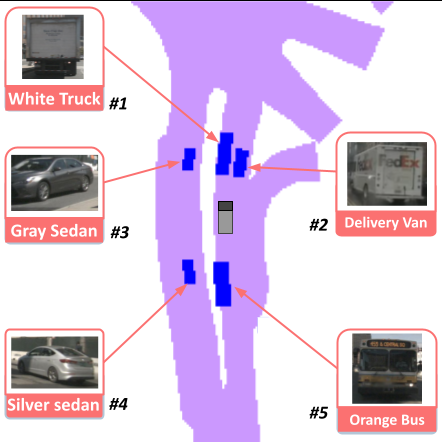 talk2bevTalk2BEV 是一个面向自动驾驶场景的语言增强型鸟瞰图(BEV)地图开源项目,发表于 ICRA 2024。它解决了传统 BEV 感知结果难以被自然语言直接查★ 125
 PCLAPCLA 是一个用于在 CARLA 模拟器中测试自动驾驶智能体的框架。它针对自动驾驶系统中的智能体(如感知、规划、控制模块)进行系统性测试,通过生成对抗性场景和★ 101
 LangCoopLangCoop 是一个面向自动驾驶场景的协作智能体框架,其核心是利用自然语言实现车辆间的协同驾驶。它解决了传统自动驾驶中车辆仅依赖传感器数据、缺乏高层语义交互★ 81
 TTSGTTSG是一个面向自动驾驶场景生成的开源项目,核心功能是根据自然语言描述自动生成交通场景。它利用大语言模型理解用户输入的文字描述,将其转化为结构化的交通场景配置★ 67