
项目预览
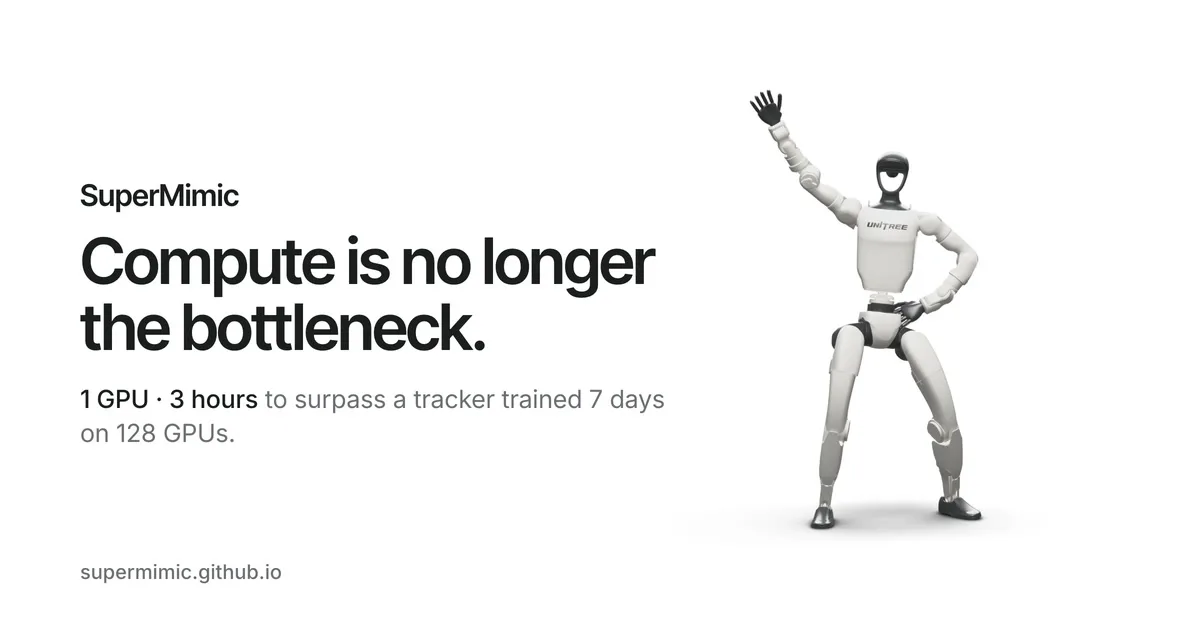
项目数据
项目介绍
Star 增长趋势
本站每日记录该项目 GitHub 星标变化,观测越久曲线越完整
数据来源:GitHub API 逐日快照 · 收录于 2026-11-14 · 当前星标 ★ 1420
使用教程
ℹ 本教程由 AI 依据该项目 README 整理,个别步骤可能需要按你的环境微调。
环境要求
- Linux/macOS 命令行环境,且已安装 git
- Python 环境由 uv 自动创建与管理,无需手动安装 Python
- 训练需要 NVIDIA GPU,通过 CUDA_VISIBLE_DEVICES 指定显卡编号
- 需能访问 GitHub,并配置好 SSH 密钥(README 使用 git@github.com 地址)
- supermimic 与 mjlab_research 两个仓库需克隆为同级目录
安装与启动步骤
-
1安装 uv
README 要求先安装 uv,后续运行训练与回放脚本都通过 uv run 执行。
curl -LsSf https://astral.sh/uv/install.sh | sh -
2创建工作区并克隆仓库
新建工作区目录,把 supermimic 与 mjlab_research 克隆为同级目录,再进入 supermimic。
mkdir supermimic_ws && cd supermimic_ws git clone git@github.com:HybridRobotics/supermimic.git git clone git@github.com:HybridRobotics/mjlab_research.git cd supermimic -
3选择任务 ID
README 提供两个任务 ID:SuperMimic-GenCoord-G1(广义坐标)与 SuperMimic-MaxCoord-G1(最大坐标),按研究需要选用。
-
4训练世界模型与策略
在 supermimic 目录下用 uv run 执行 train.py,把 <GPU_ID> 换成显卡编号,<TASK_ID> 换成任务 ID,run_name 填本次实验名。
CUDA_VISIBLE_DEVICES=<GPU_ID> uv run src/supermimic/scripts/train.py <TASK_ID> --runner.run_name <description> -
5回放训练结果
训练完成后用 play.py 加载训练得到的 wandb 运行路径,回放该模型的动作跟踪效果。
uv run src/supermimic/scripts/play.py <TASK_ID> --wandb-path <RUN_PATH>
关键配置
| 配置项 | 必填 | 说明 | 示例 |
|---|---|---|---|
CUDA_VISIBLE_DEVICES | 是 | 指定训练使用的 GPU 编号,多卡时按需填写 | 0 |
TASK_ID | 是 | 选择任务表示方式,决定使用哪套坐标配置 | SuperMimic-GenCoord-G1 |
--runner.run_name | 否 | 本次训练运行的名称标识,便于区分不同实验 | supermimic-gencoord-run1 |
--wandb-path | 是 | 回放时指定已训练运行的 wandb 路径 | /your/path/to/wandb/run |
如何确认成功
训练命令能正常启动并持续输出日志、无报错;回放命令能按给定 wandb 路径加载模型并渲染动作。
常见问题
Q:两个仓库必须放在同一目录下吗?
A:是的,README 明确要求把 supermimic 和 mjlab_research 克隆为同级目录,且后续命令在 supermimic 目录内执行。
Q:需要手动安装 Python 依赖吗?
A:不需要,README 只要求安装 uv,训练与回放均通过 uv run 运行,环境与依赖由 uv 管理。
Q:两个任务 ID 有什么区别?
A:SuperMimic-GenCoord-G1 使用广义坐标表示,SuperMimic-MaxCoord-G1 使用最大坐标表示,可按研究目标任选其一训练。
Q:git clone 提示权限错误怎么办?
A:README 使用的是 SSH 地址,需要本机已配置 GitHub SSH 密钥;也可改用仓库页面提供的 HTTPS 地址克隆。
Q:回放时 wandb 路径从哪里获得?
A:来自训练过程记录的输出目录,需指向本次训练对应的 wandb 运行路径。
注意事项
- 训练脚本依赖 GPU,未指定 CUDA_VISIBLE_DEVICES 时会默认占用可见显卡,请先确认显卡空闲。
- 所有命令都要在 supermimic 目录内执行,不要在 supermimic_ws 根目录运行。
- 项目基于 mjlab 构建,训练与回放均在仿真环境中进行,不涉及真机部署步骤。
- 项目以 Apache License 2.0 发布,二次开发请遵守相应许可条款。
核心亮点
- 用可微分世界模型做全身动作跟踪,思路新颖,区别于常见强化学习奖励工程路线
- 面向人形机器人全身协调,而非只做上肢或单点跟踪,任务设定有研究价值
- Python 实现,代码结构便于研究者复现和二次开发
不足之处
- 偏研究原型,缺少开箱即用的部署工具和详细工程文档
- 真实机器人迁移与鲁棒性验证信息有限,社区规模仍小
适用场景
- 人形机器人全身动作模仿与运动控制研究
- 具身智能中可微分世界模型的实验验证
- 机器人学习课程或实验室的复现与二次开发
替代项目
humanoid-gym、PHC、imitation-learning-robot
上一篇:imagej2
下一篇:没有了!
同类项目推荐
 OpenOCR
开源
一套框架搞定 OCR 训练、评测与文档解析落地
OpenOCR: An Open-Source Toolkit for General-OCR Research and Applications, integrate···
 SteerX
开源
免相机标定,一键生成可操控的 3D/4D 动态场景
[ICCV 2025] Official pytorch implementation of "SteerX: Creating Any Camera-Free 3D ···
 lw.PPOCR.C
开源
纯 C 无依赖跑 PP-OCR,端侧和浏览器都能直接 OCR
轻量级、无运行时依赖的纯 C PP-OCR 推理运行时,支持 PP-OCRv6 Tiny/Small/Medium、DET/C···
 YoloSharp
开源
C# 里直接跑 YOLO11,检测分割分类一把梭
A high performance real-time object detection solution using YOLO11 ⚡️ powered by ···
 DriveLM
开源
用图问答让自动驾驶学会推理和解释
[ECCV 2024 Oral] DriveLM: Driving with Graph Visual Question Answering
 tessera
开源
让卫星影像按时间流动,一键提取地表变化规律
[CVPR26] TESSERA is a foundation model that can process time-series satellite imager···
 yolo-flutter-app
开源
Flutter 一行调用,手机端跑 YOLO 实时识别
Official Ultralytics YOLO Flutter plugin for real-time inference on Android and iOS ···
 plotoptix
开源
用光线追踪让 Python 数据可视化秒变电影级 3D 大片
Data visualisation and ray tracing in Python based on OptiX 9.1 framework.
 compv
开源
ARM/x86 上跑视觉算法,比 OpenCV 快最多 50 倍
Insanely fast Open Source Computer Vision library for ARM and x86 devices (Up to #50···