
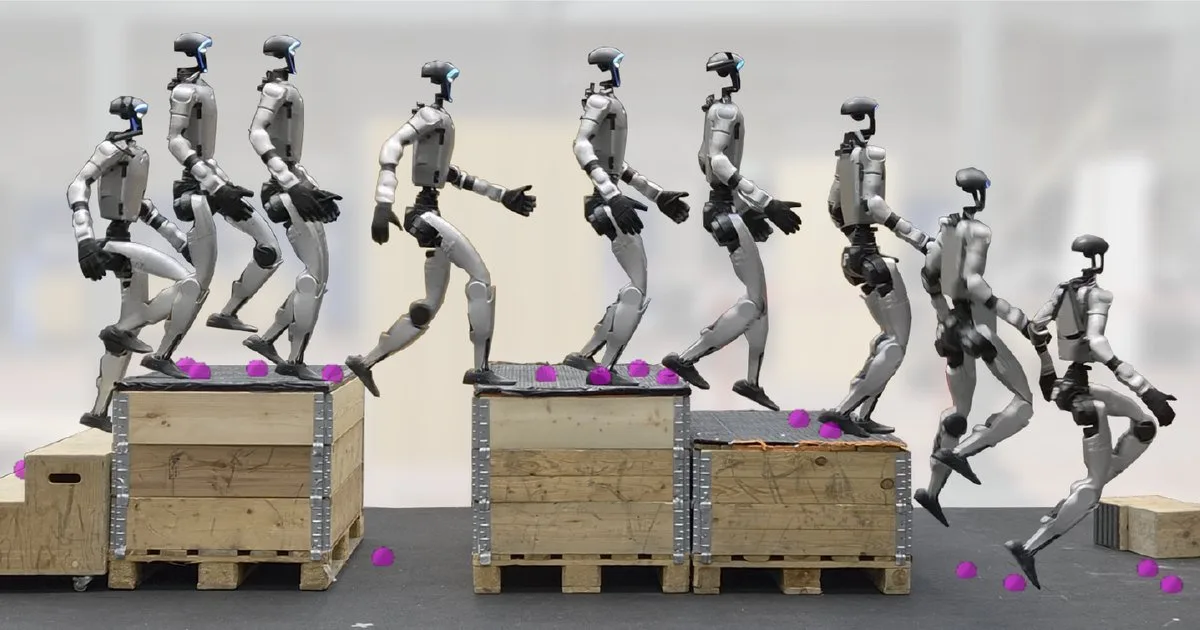
项目预览
项目数据
项目介绍
Star 增长趋势
本站每日记录该项目 GitHub 星标变化,观测越久曲线越完整
数据来源:GitHub API 逐日快照 · 收录于 2026-10-31 · 当前星标 ★ 111
核心亮点
- 提供论文完整训练代码,落脚点预测与运动策略耦合的实现可直接复现
- 基于 IsaacLab 仿真,训练流程与 Unitree G1 机型配置明确
- 考虑 sim2real 迁移,对真实人形机器人部署有参考价值
不足之处
- 早期项目星标少,社区生态与问题反馈积累有限
- 依赖 IsaacLab 与特定硬件配置,环境搭建门槛较高
- 缺少开箱即用的预训练权重与详细部署文档说明
适用场景
- 人形机器人复杂地形行走研究
- 感知与强化学习运动控制联合训练
- 论文算法复现与二次开发
替代项目
legged_gym、isaacgym、humanoid-gym
上一篇:Movie-Recommendation-System
下一篇:没有了!
同类项目推荐
 MTConnect.NET
开源
用 C# 快速搭建设备数据采集与标准接口
Fully featured .NET library in C# to build MTConnect Agent, Adapter, and Client Appl···
 BruteForceAI
开源
用 AI 大模型驱动智能爆破,让弱口令测试更精准高效
Advanced LLM-powered brute-force tool combining AI intelligence with automated login···
 HealthChain
开源
用 Python 快速构建合规的医疗 AI 智能体,直连 EHR 数据。
Python SDK for healthcare AI — typed, validated FHIR tools for agents, real-time EH···
 GoldenDict-OCR
开源
让 GoldenDict 更快更聪明,OCR 取词+全文搜索一步到位
GoldenDict++: Optimizations for faster dictionary loading and searching, even with l···
 Modern-Red-Team-Infrastructure
开源
把红队零散工具整合成一套可落地的现代基础设施架构
A comprehensive modern architecture model is proposed to integrate platform solution···
 UrbanGPT
开源
让大模型看懂城市时空,零样本预测人流车流
[KDD'2024] "UrbanGPT: Spatio-Temporal Large Language Models"
 Wukong-AICRM
开源
用聊天的方式管客户、查知识、跑任务,开源可自建
开源 AI CRM,Salesforce 开源替代 + ChatGPT 式 AI 助手:客户管理、知识库查询、任务执行···
 Motus
开源
一个模型同时生成视频和控制机器人,让机器人从视频中学习世界规律。
Official code of Motus: A Unified Latent Action World Model
 IISAN
开源
让多模态大模型轻量适配推荐,省算力不掉精度
Efficient Multimodal Foundation Model Adaptation for Recommendation