
GVINS-Dataset 是数据集领域的开源项目,由 HKUST-Aerial-Robotics 开发,2021 年首次发布。
它收录于数据集分类,该分类目前共有 278 个项目,GitHub 星标数为 263。
项目保持着较活跃的维护节奏,最近一次代码更新于 2026-09-16。开源数据集,免费使用。
它主要面向的使用场景是:GNSS-视觉-惯性紧耦合定位算法在户外大范围场景的精度评测。同类可对比的替代方案包括 KITTI、EuRoC MAV、M2DGR。
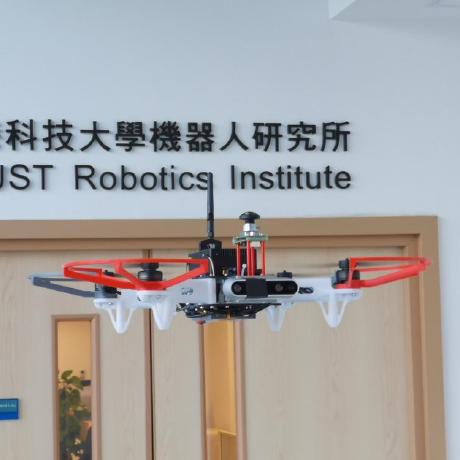
给机器人一套同步的相机+IMU+GNSS数据,做户外定位不漂移
GVINS-Dataset 是一个面向多传感器融合定位与建图研究的数据集,提供严格时间同步的立体相机图像、IMU 惯性测量和 GNSS 原始观测数据。它主要解决视觉惯性里程计(VIO)在户外大范围场景中易漂移、GNSS 信号在城市峡谷等环境不可靠的问题,为 GNSS-视觉-惯性紧耦合算法提供真实测试基准。核心能力包括:三路传感器硬件同步采集,包含原始伪距、多普勒频移和载波相位等 GNSS 测量,覆盖开阔、林荫、城市等不同卫星可见度场景,并附带标定参数与真值轨迹,便于研究者复现和评估 GVINS 等融合系统。数据以 ROS bag 形式发布,配套工具链可解析 GNSS 原始数据,适合做鲁棒定位、多源融合和户外导航研究。
KITTI、EuRoC MAV、M2DGR
GVINS-Dataset 是数据集领域的开源项目,由 HKUST-Aerial-Robotics 开发,2021 年首次发布。
它收录于数据集分类,该分类目前共有 278 个项目,GitHub 星标数为 263。
项目保持着较活跃的维护节奏,最近一次代码更新于 2026-09-16。开源数据集,免费使用。
它主要面向的使用场景是:GNSS-视觉-惯性紧耦合定位算法在户外大范围场景的精度评测。同类可对比的替代方案包括 KITTI、EuRoC MAV、M2DGR。
上一篇:datasets
 X-AnyLabeling
开源
一站式AI辅助标注,图像视频文本通吃,导出格式随心配
X-AnyLabeling: A lightweight, efficient, and unified cross-platform desktop applicat···
 aisheets
开源
像用表格一样批量调 AI,不写代码就能造和改数据集
Build, enrich, and transform datasets using AI models with no code
 distilabel
开源
基于论文的合成数据流水线,快速生成高质量 AI 反馈数据。
Distilabel is a framework for synthetic data and AI feedback for engineers who need ···
 DataGen
开源
用大模型一键生成定制化训练数据,告别数据荒
[ICLR'25] DataGen: Unified Synthetic Dataset Generation via Large Language Models