
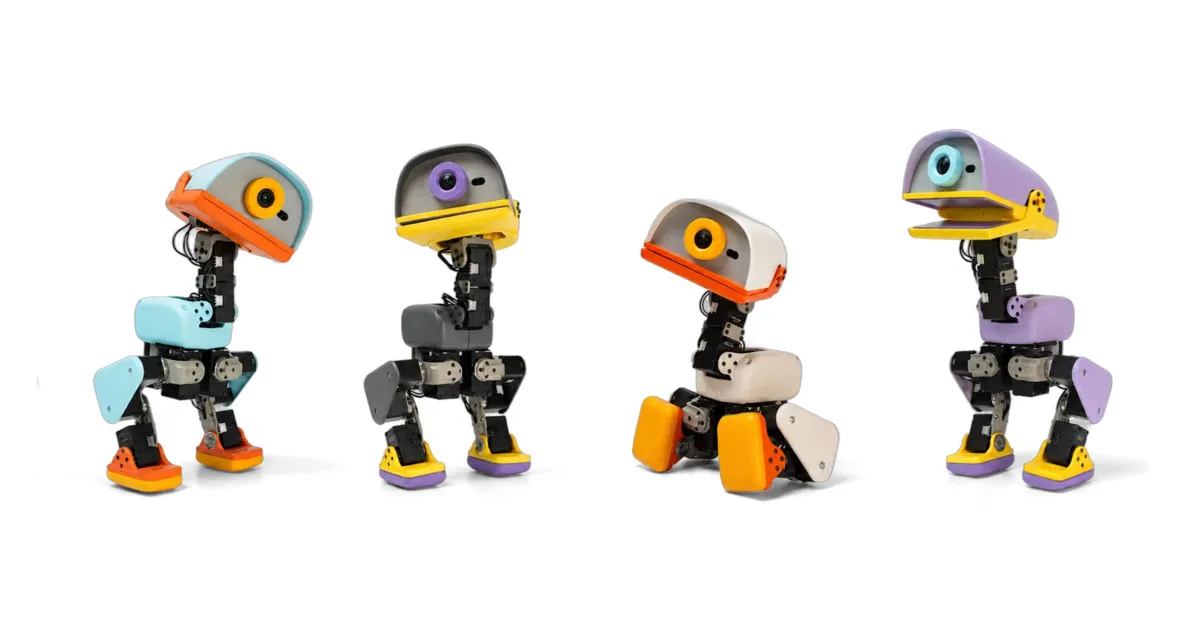
项目预览
项目数据
项目介绍
Star 增长趋势
本站每日记录该项目 GitHub 星标变化,观测越久曲线越完整
数据来源:GitHub API 逐日快照 · 收录于 2026-09-10 · 当前星标 ★ 13332
使用教程
⚠ 本教程由 AI 依据该项目 README 整理;原始文档不完整,部分步骤为通用流程推断,实际安装请以项目官方文档为准。
⚠ 该项目 README 未提供完整安装说明,以下步骤为通用流程,请以官方文档为准。
环境要求
- Microduck 机器人本体(约 25 cm、800 g,需从官方渠道购买)
- 主控板 Rockchip RK3566(鸭子“大脑”的运行平台)
- 15 个舵机(由 50 Hz 控制环驱动)
- Rust 开发环境(本仓库为 Rust 项目)
- 与策略配套的 ONNX 模型文件(由 microduck_rl 训练并导出)
安装与启动步骤
-
1获取机器人硬件
README 明确说明“要跑 Microduck 需要先拥有一台”,需从官网 pollen-robotics.com/microduck 购买整机,仓库本身只是大脑软件。
-
2克隆仓库
把鸭子的“大脑”代码取到本地,仓库内含控制环、无线电、摄像头与升级机制等守护进程。
git clone https://github.com/pollen-robotics/microduck.git -
3查看速查表
仓库 docs/robot/cheatsheet.md 汇总了机器人常用操作,建议先通读再动手操作硬件。
-
4理解运行架构
阅读 docs/design/architecture.md,了解 50 Hz 控制环如何用神经网络策略驱动十五个舵机,以及各守护进程的分工。
-
5了解策略训练
策略不在本仓库训练,需前往 microduck-robotics/microduck_rl(MuJoCo + PPO,sim2real 流程,导出 ONNX 供本仓库加载)。
如何确认成功
机器人上电后观察 50 Hz 控制环是否稳定运行、15 个舵机按神经策略正常响应并完成行走。
常见问题
Q:只有代码没有硬件能跑起来吗?
A:不能。README 指出本仓库只是鸭子的“大脑”,必须配合 Microduck 实体机器人(RK3566 + 15 舵机)才能运行,硬件需从官网购买。
Q:行走策略是在这个仓库里训练的吗?
A:不是。策略在隔壁 microduck_rl 仓库训练,使用 MuJoCo 与 PPO,走 sim2real 流程后导出 ONNX,再由本仓库加载执行。
Q:软件升级会不会把机器人刷成砖?
A:README 说明仓库中包含更新机制,可把新软件部署到机器人上而不会使其变砖。
Q:常用的操作命令去哪里找?
A:见仓库中的 docs/robot/cheatsheet.md(速查表),以及 docs/design/architecture.md 了解整体设计。
注意事项
- README 节选未提供任何安装/构建命令,以上步骤为依据仓库结构做的通用准备动作,具体命令请以官方速查表为准。
- 硬件(约 25 cm、800 g 机身、RK3566、15 个舵机)不在本仓库中,需从 pollen-robotics.com/microduck 获取。
- 控制环频率为 50 Hz,由神经网络策略驱动舵机,调参时注意实时性要求。
- 策略模型为 ONNX 格式,来自 pollen-robotics/microduck_rl,需与机器人固件版本匹配。
核心亮点
- 纯 Rust 实现,内存安全且实时性能好,适合嵌入式控制
- 提供完整的硬件设计文件(3D 打印件+电路),可低成本复现
- 模块化架构清晰,方便扩展传感器或修改步态算法
不足之处
- 文档/社区待观察
- 硬件依赖特定 3D 打印件,组装需要一定动手能力
适用场景
- 机器人爱好者学习双足步态原理
- 高校或创客空间的教学实践项目
- 快速原型验证 Rust 在嵌入式机器人中的应用
替代项目
SpotMicro、OpenDog、Stanford Pupper
同类项目推荐
 agent-vibes
开源
让 Claude Code 和 Cursor 免费接入更多 AI 后端
Unified Agent Gateway — Enables Claude Code CLI and Cursor IDE to use free AI backe···
 gemini-web-to-api
开源
把 Gemini 网页版变成标准 API,一键接入现有 AI 应用
✨Reverse-engineered API for Gemini web app. It can be used as a genuine API key fro···
 chonkiejs
开源
快速切分长文本,轻松构建RAG应用
CHONK your texts with Chonkie ✨ Type-friendly, light-weight, fast and super-simple ···
 Safe-and-Stable-Ckpt2Safetensors···
开源
一键安全转换 ckpt 为 safetensors,告别恶意代码风险
Convert your Stable Diffusion checkpoints quickly and easily.
 uccl
开源
让 GPU 通信快如闪电,训练推理不再等数据
UCCL is an efficient communication library for GPUs, covering collectives, P2P (e.g.···
 weightslab
开源
让 AI 工程师轻松搞定图像、视频、点云等杂乱数据
Monitoring platform for ML teams building real‑world AI at scale.
 TensorFold
开源
Mac 本地跑大模型,快而不糊,接口直接兼容 OpenAI
LLM Inference Engine for Metal, CUDA and Vulkan.
 redis-llm
开源
用 Redis 给 LLM 装个长期记忆,轻松访问私有数据
redis-llm integrates LLM with Redis. It can help LLM to access private data, and rem···
 antirion
开源
一个 Rust 二进制统一管住所有大模型调用
️ The fastest open-source AI Gateway and LLM Gateway — one binary with built-in co···